


 GPS & GNSS
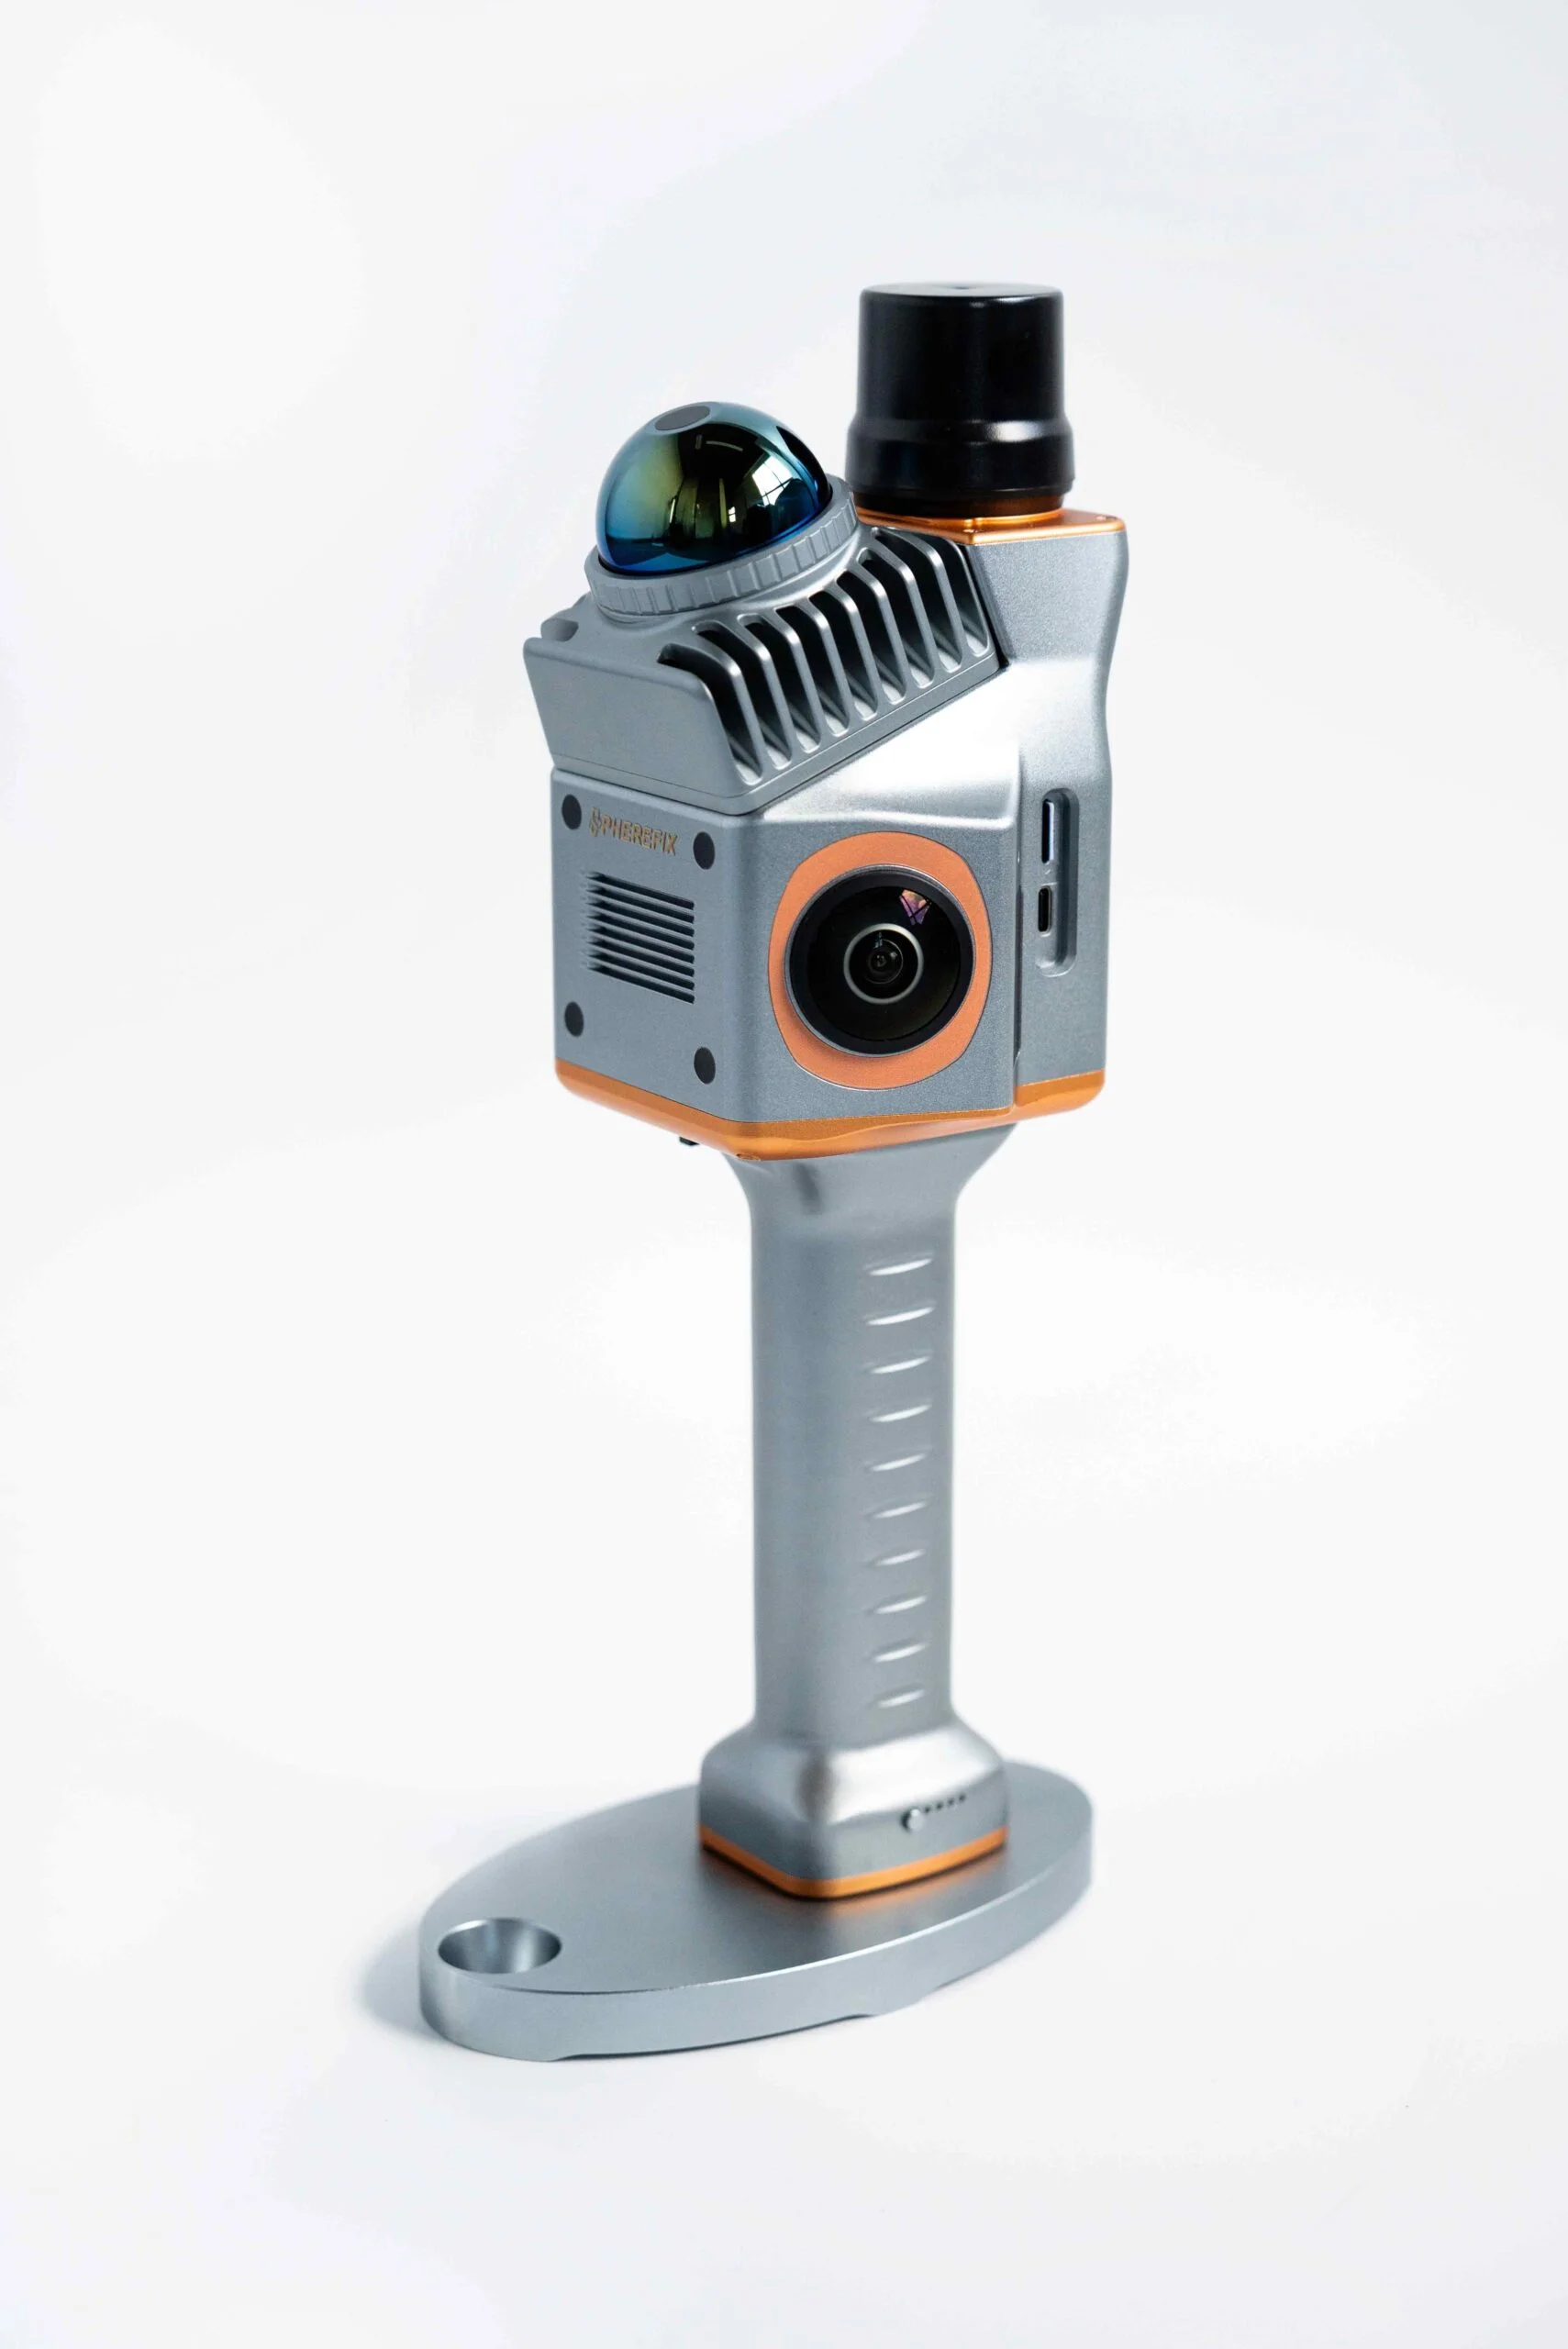
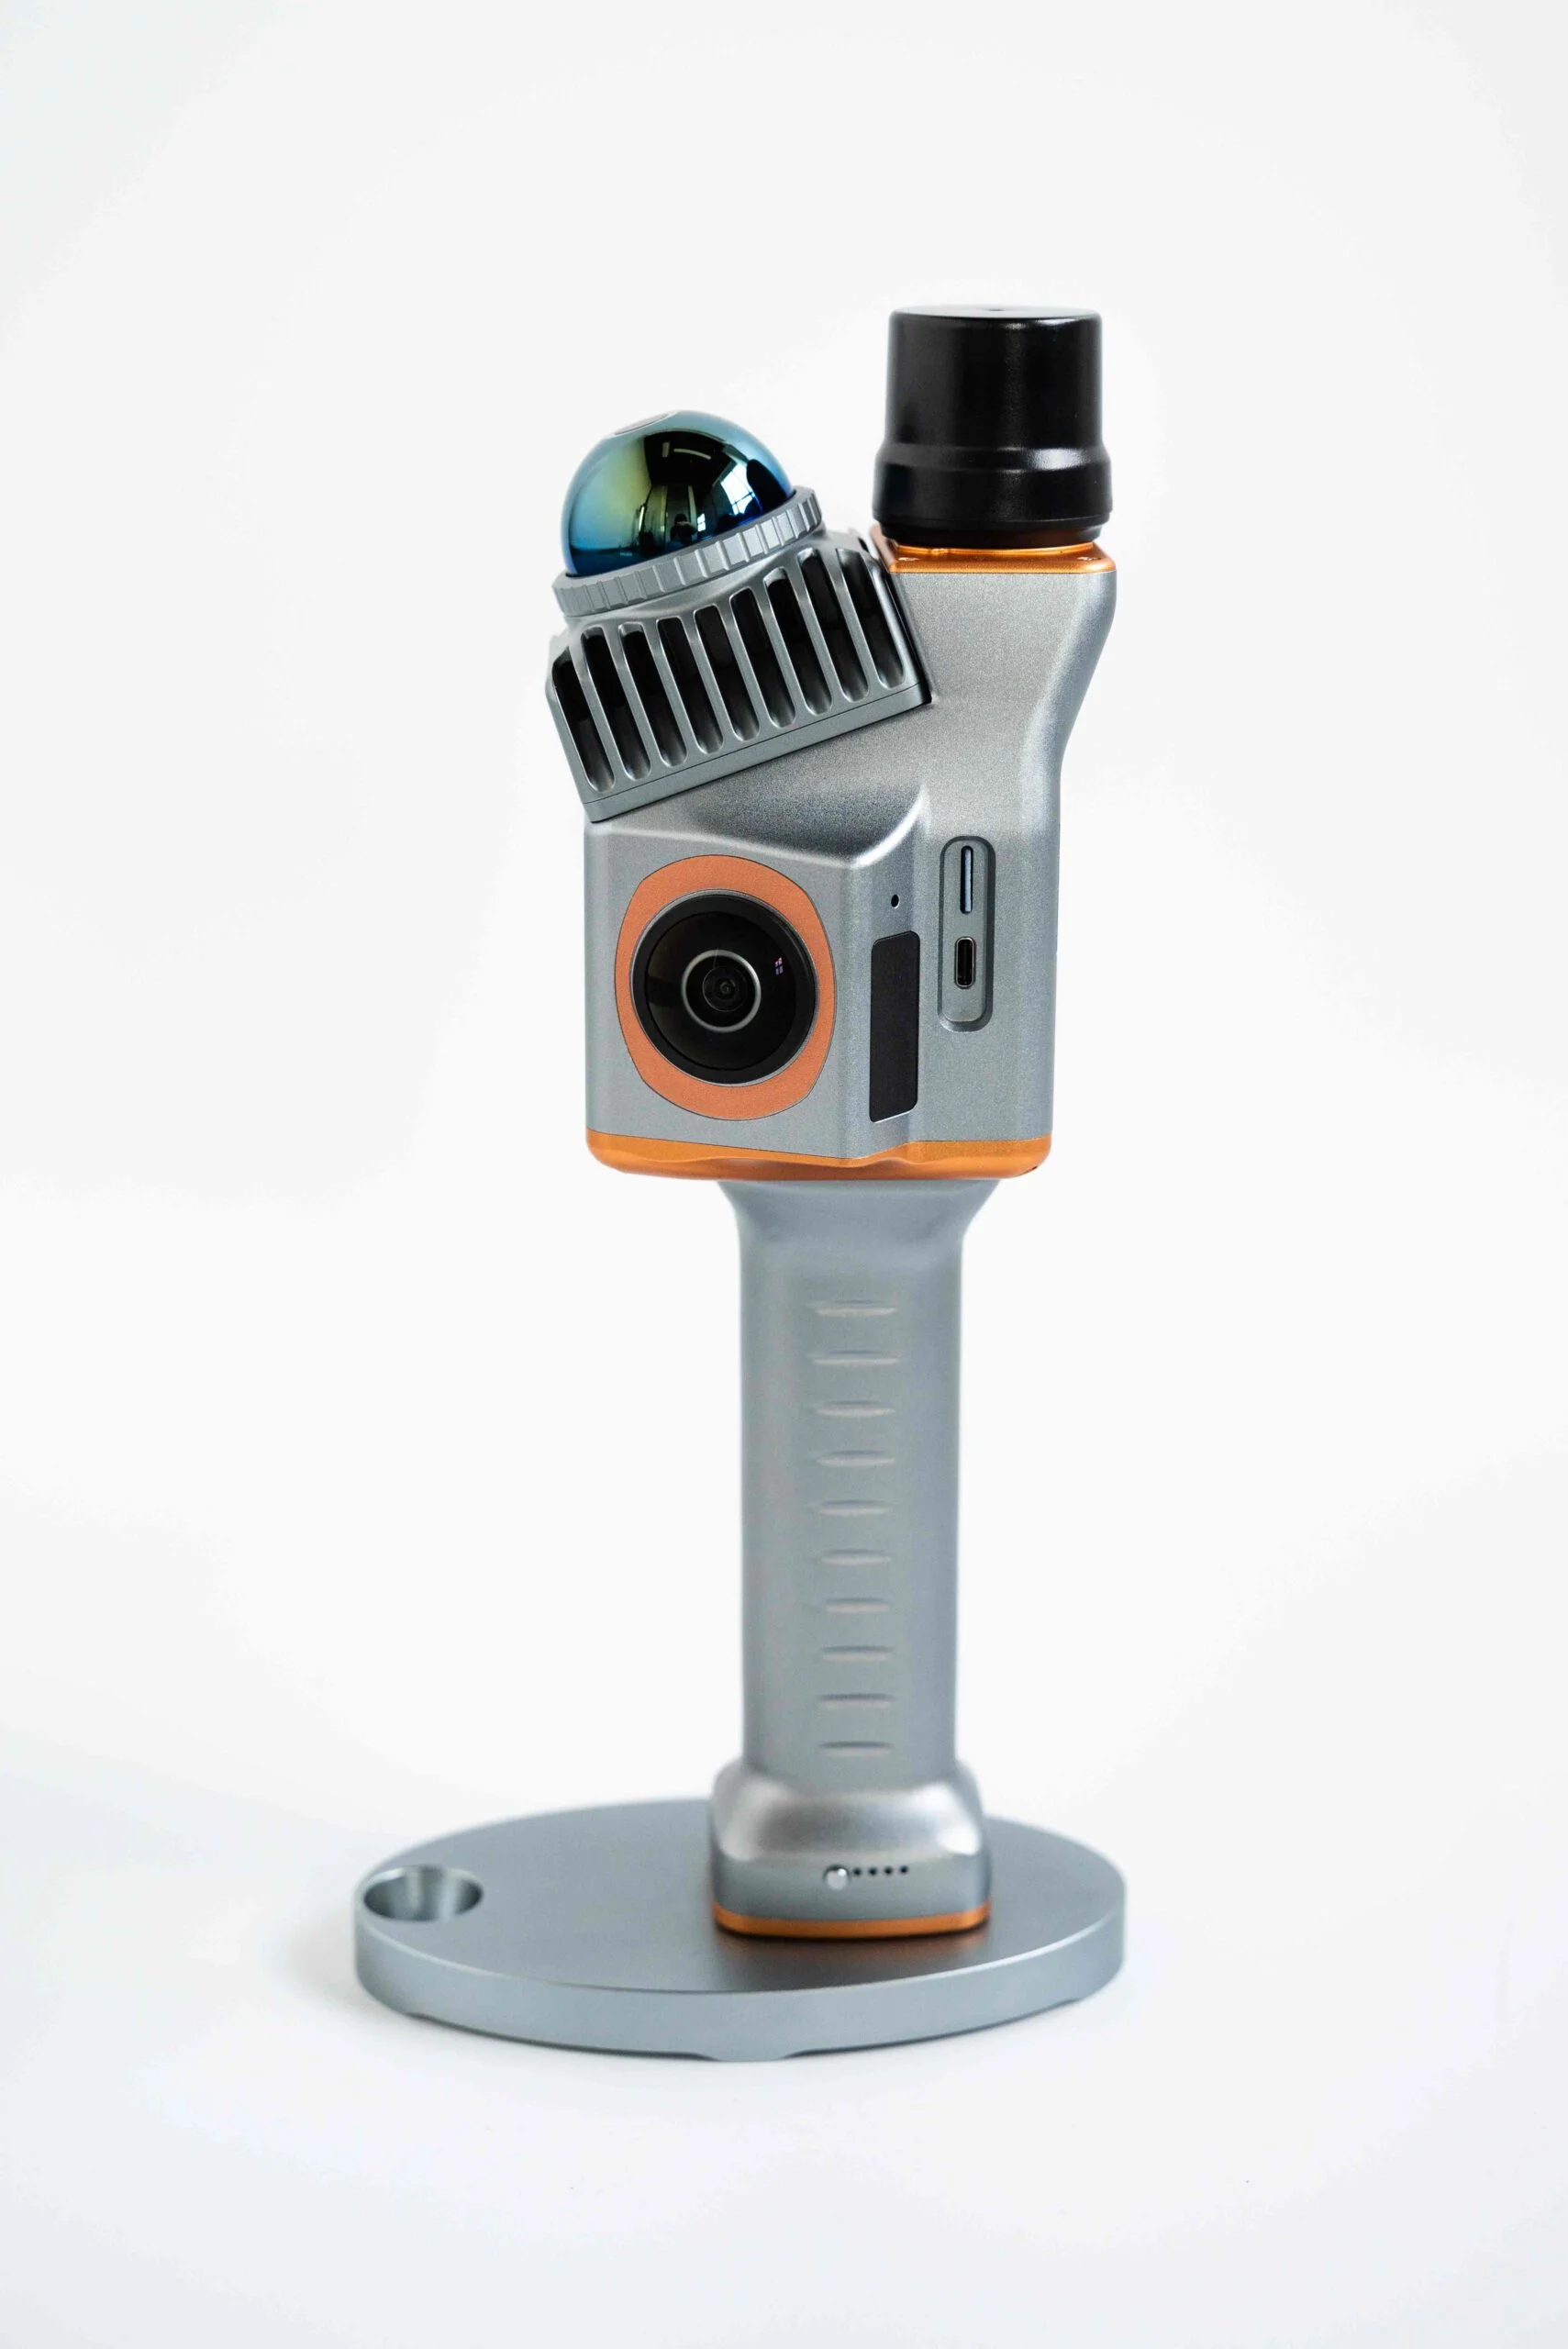
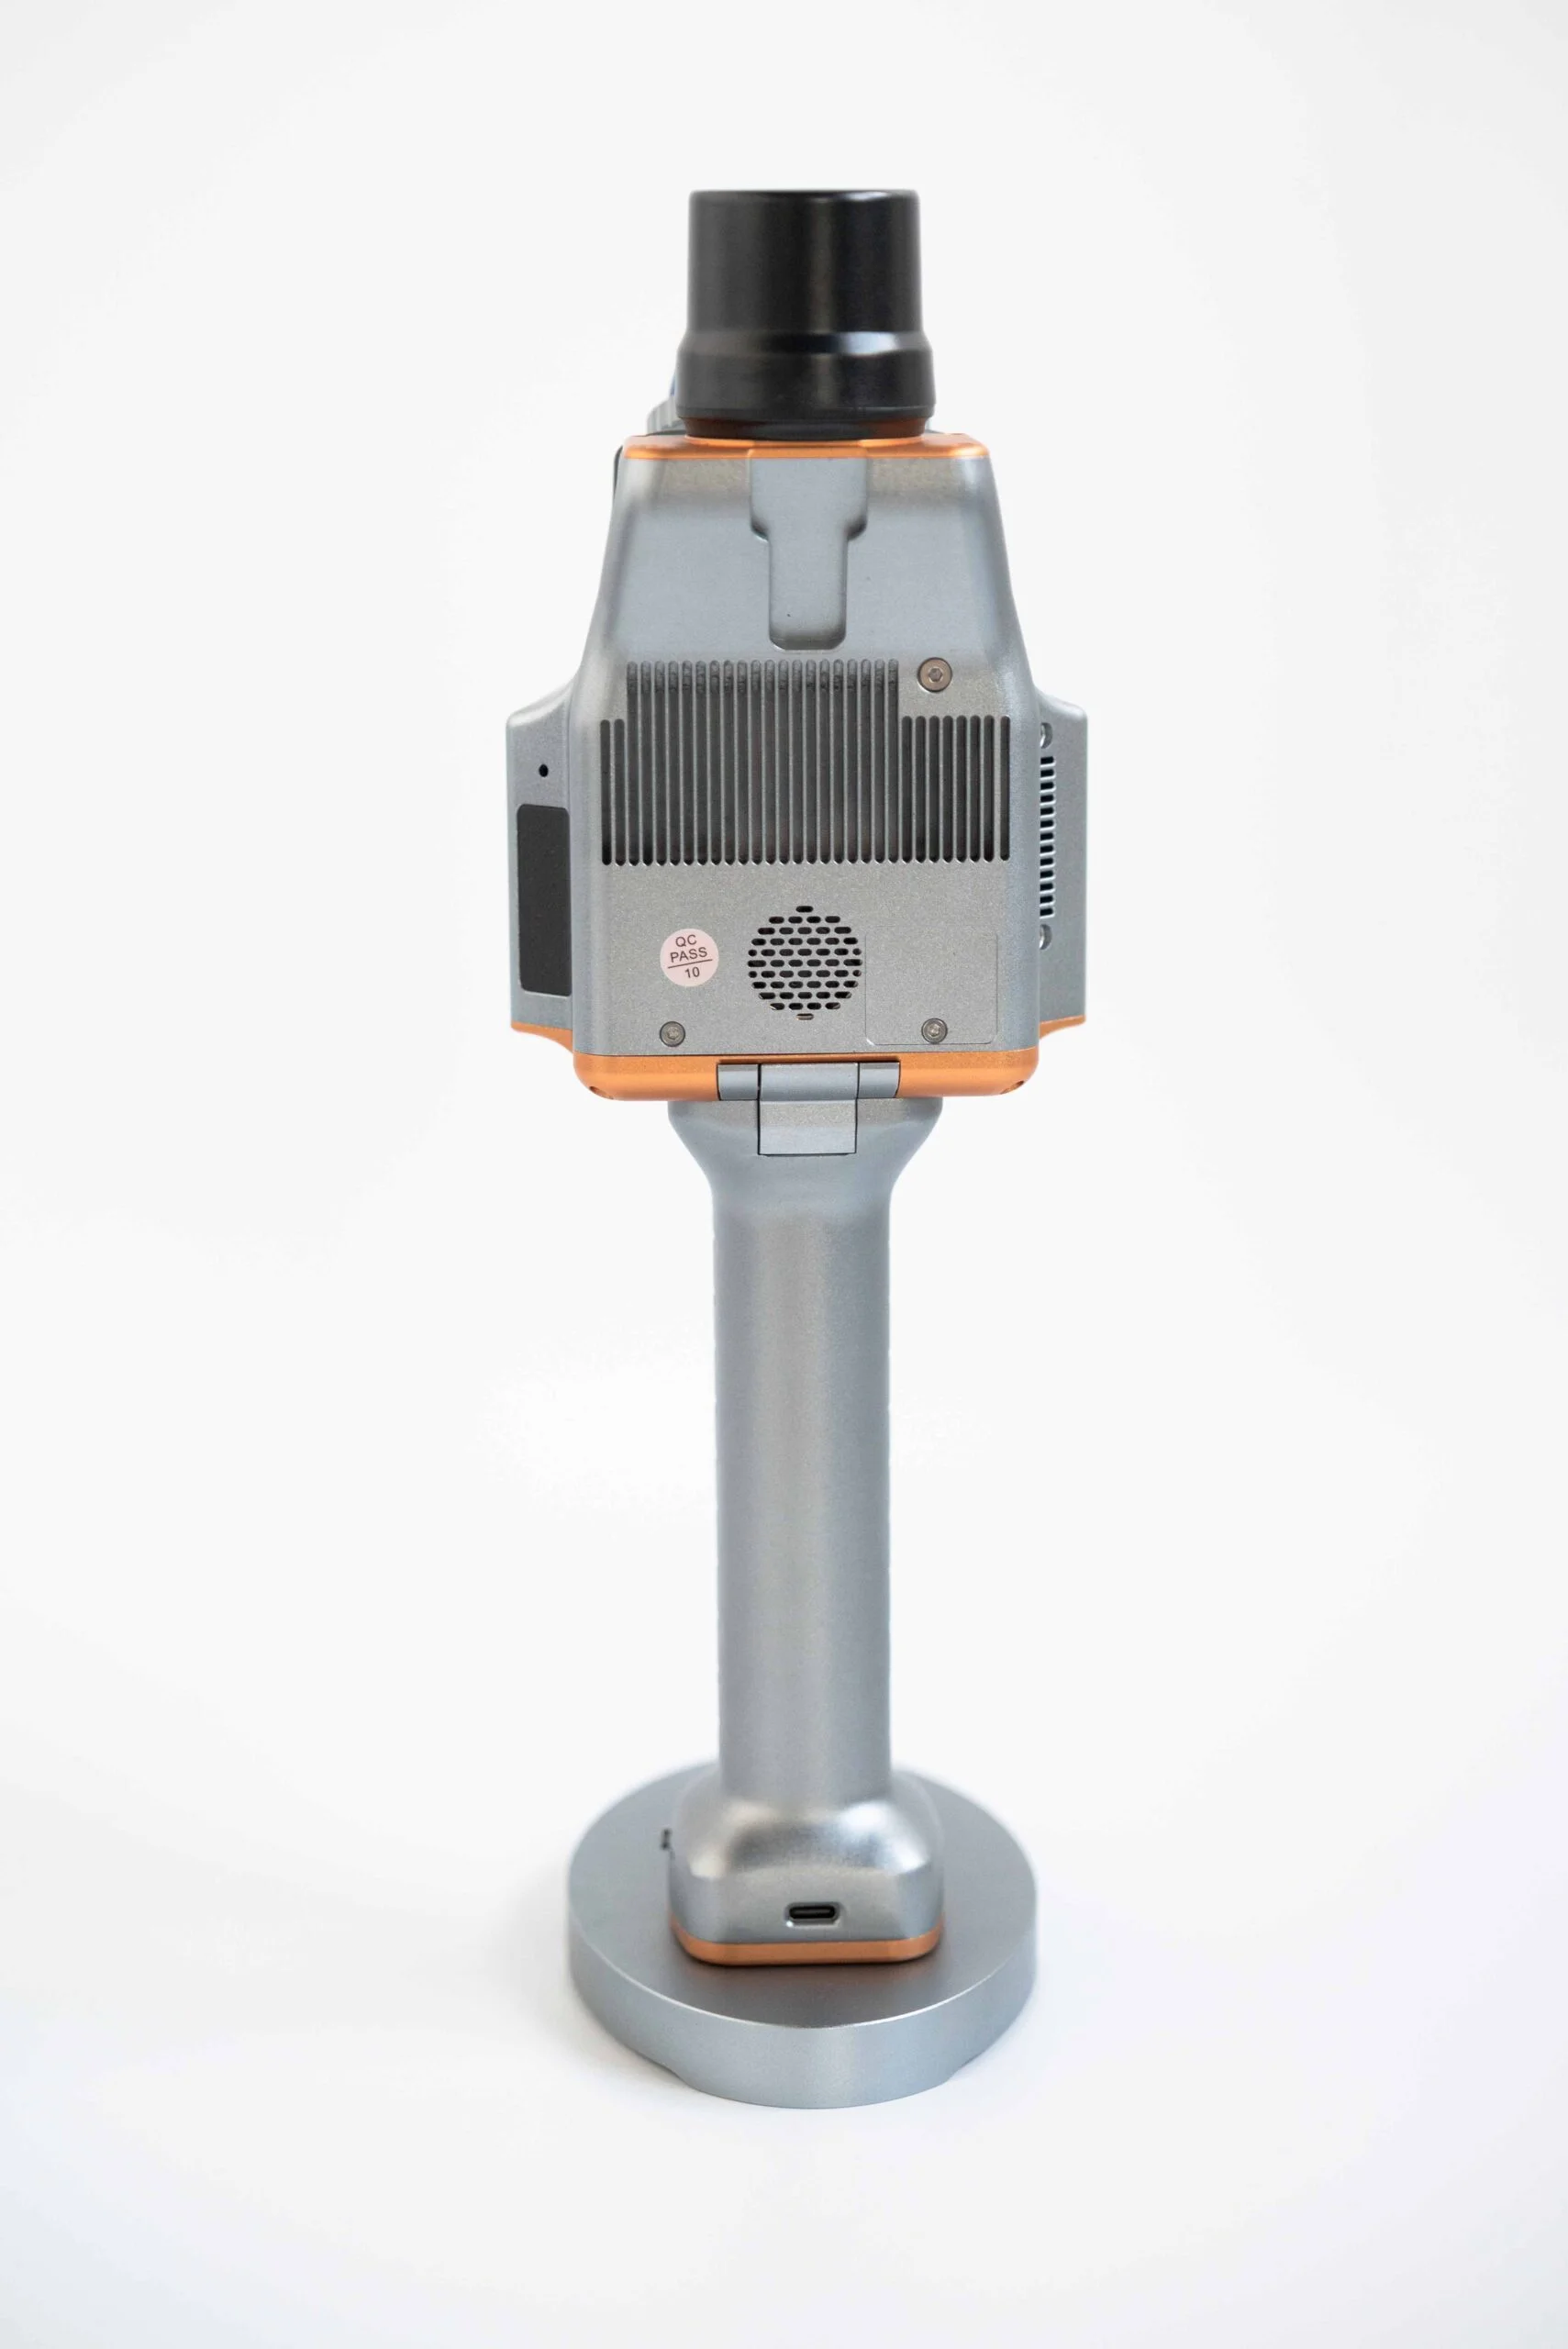
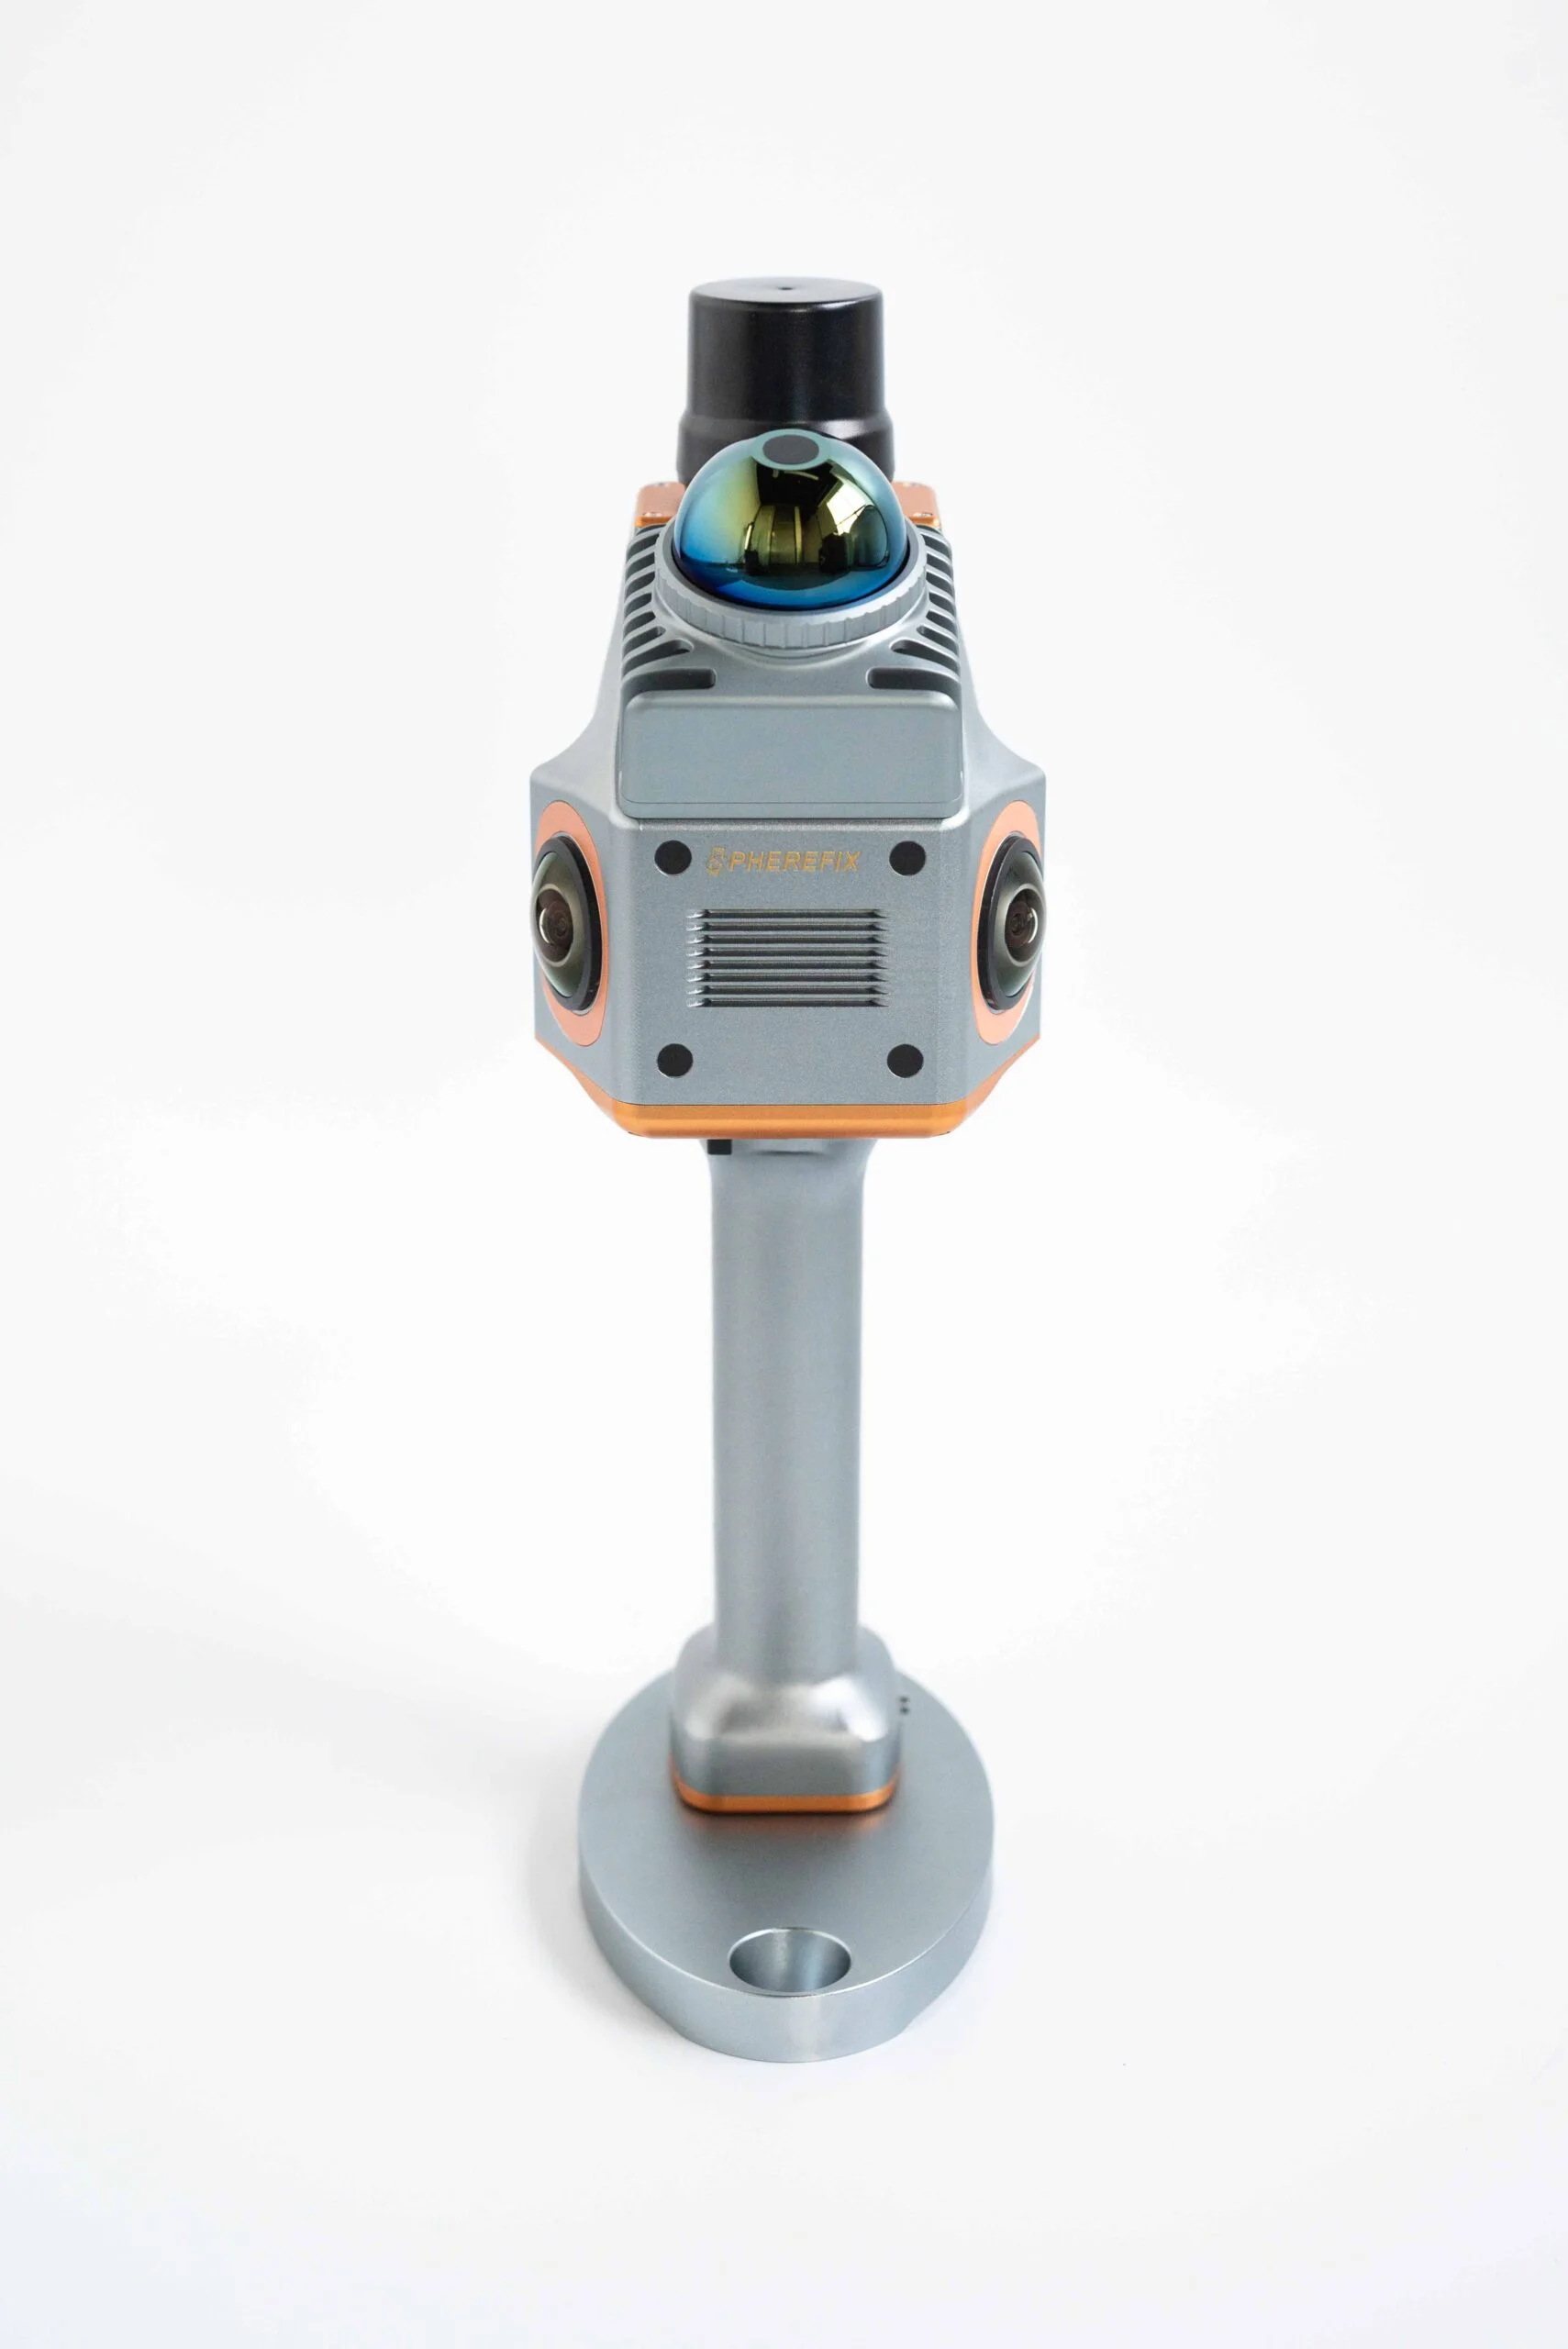
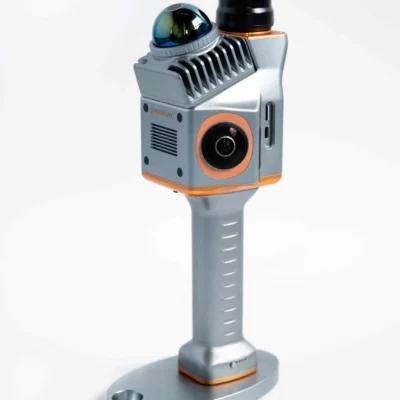
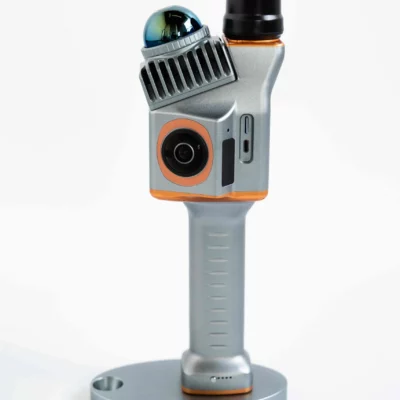
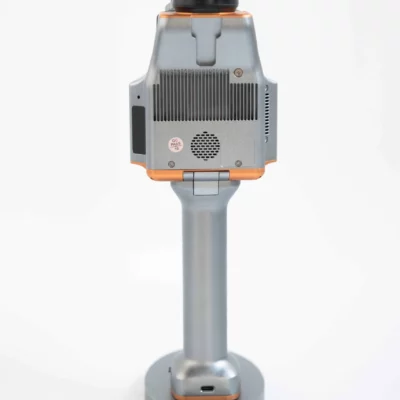
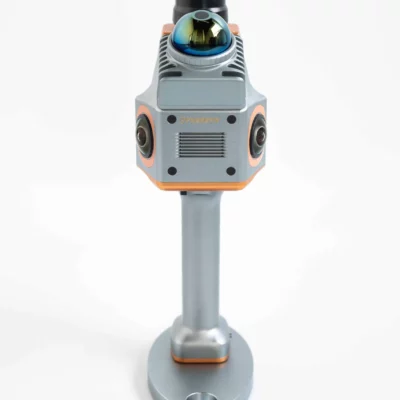
Spherefix Sphere360 draagbare LiDAR-scanner met RTK SLAM
Krijg de beste prijs en setup
Vraag onze experts voor de beste prijs en setup.
- Snelle reactie
- Advies bij welke setup je nodig hebt
- We zorgen dat je niet voor functies betaald die je niet nodig hebt
De SphereFix Sphere360 draagbare LiDAR-scanner maakt tijdens het lopen gedetailleerde en gegeorefereerde 3D-puntenwolken van gebouwen, terreinen, infrastructuur en moeilijk bereikbare ruimtes. Het systeem combineert een Livox Mid-360 LiDAR-sensor met GNSS, inertiële positionering en SLAM, waardoor zowel buiten als binnen en op locaties zonder bruikbaar satellietsignaal kan worden gescand.
Met SLAM, RTK-SLAM en PPK-SLAM kan de werkwijze worden afgestemd op de omgeving en de beschikbare correctiedata. De scanner registreert tot 200.000 punten per seconde over een horizontaal gezichtsveld van 360° en voegt met twee gesynchroniseerde fisheye-camera’s kleurinformatie toe. Het systeem weegt ongeveer 1 kg en is daardoor geschikt voor landmeters, bouwteams, GIS-medewerkers, BIM-specialisten en inspecteurs die snel grote hoeveelheden ruimtelijke informatie willen verzamelen.
SphereFix Sphere360 highlights
| Meetmethoden | SLAM, RTK-SLAM en PPK-SLAM |
|---|---|
| Puntenwolknauwkeurigheid | Tot ≤3 cm relatief en ≤5 cm absoluut onder geschikte omstandigheden |
| LiDAR-sensor | Livox Mid-360 met maximaal 200.000 punten per seconde |
| Meetbereik | Tot 40 m bij 10% reflectiviteit |
| Gezichtsveld | 360° horizontaal en 59° verticaal |
| Kleurregistratie | Twee gesynchroniseerde 20 MP fisheye-camera’s |
| Gewicht | Ongeveer 1,0 kg |
Onze Klantens:

Zoek RTK Netwerken
Zoek en beheer elke rtk netwerk via de RTK marktplaats.
Beschrijving
Mobiele 3D-inwinning met de SphereFix Sphere360
De SphereFix Sphere360 is een draagbare LiDAR-scanner voor professionals die gebouwen, terreinen, infrastructuur en industriële omgevingen snel als driedimensionale puntenwolk willen vastleggen. In plaats van de scanner op meerdere statiefposities op te stellen, loopt de gebruiker door het meetgebied terwijl het systeem continu afstanden, bewegingen en positiegegevens registreert.
Deze mobiele werkwijze is geschikt voor situaties waarin een compleet ruimtelijk overzicht nodig is. Denk aan bestaande gebouwen, technische ruimtes, tunnels, parkeergarages, bouwplaatsen, fabriekshallen, bospercelen en buitenlocaties met veel objecten. De scanner combineert LiDAR, GNSS, INS en beeldregistratie in een systeem van ongeveer 1 kg, waardoor hij eenvoudig tussen verdiepingen, ruimtes en projectlocaties kan worden meegenomen.
SLAM-scanning binnen en zonder GNSS-bereik
Binnen gebouwen, onder constructies en in ondergrondse ruimtes is satellietpositionering vaak niet beschikbaar. De Sphere360 gebruikt SLAM om de eigen beweging te bepalen aan de hand van de geometrie die tijdens het lopen wordt waargenomen. Tegelijkertijd wordt een doorlopende 3D-puntenwolk opgebouwd.
Hierdoor kunnen onder meer gangen, trappenhuizen, kelders, magazijnen, technische installaties en tunnels worden gescand zonder dat op iedere positie een statische opstelling nodig is. Voor een stabiele SLAM-berekening is het belangrijk om gelijkmatig te lopen, voldoende overlap te creëren en waar mogelijk terug te keren naar eerder gescande delen. Vooral in lange gangen of ruimtes met sterk herhalende geometrie helpt een zorgvuldig scantraject om afwijkingen te beperken.
RTK-SLAM voor direct gegeorefereerde buitenscans
Bij buitenwerk kan RTK-SLAM de LiDAR- en inertiële gegevens combineren met realtime gecorrigeerde GNSS-posities. Hiermee wordt de puntenwolk direct gekoppeld aan een geografisch coördinatenstelsel. Dat is praktisch voor terreinopnamen, wegen, gebouwen, nutsinfrastructuur en andere projecten waarbij de scan moet aansluiten op bestaande meetgegevens of ontwerpbestanden.
De geïntegreerde positioneringsmodule ondersteunt GPS, GLONASS, Galileo en BeiDou. Voor realtime georeferentie is een passende RTK-correctiebron nodig, bijvoorbeeld via een correctienetwerk of een eigen basisstation. De uiteindelijke nauwkeurigheid is afhankelijk van satellietzicht, correctiekwaliteit, geometrie van de omgeving, scantraject en verwerking.
PPK-SLAM voor correctie na het veldwerk
PPK-SLAM maakt het mogelijk om de GNSS-trajectgegevens na de opname verder te verwerken. Deze methode is nuttig wanneer mobiele datadekking onbetrouwbaar is of wanneer realtime correcties tijdens het scannen niet continu beschikbaar zijn. De meetgegevens van de scanner en een geschikte referentiebron worden achteraf gecombineerd om het traject en de georeferentie te verbeteren.
Voor projecten in afgelegen gebieden geeft dit meer vrijheid tijdens het verzamelen van data. De vereiste referentiegegevens, instellingen en verwerkingsstappen moeten wel vooraf worden afgestemd op de gebruikte software en het gewenste coördinatenstelsel.
Livox Mid-360 voor brede ruimtelijke dekking
De Sphere360 is opgebouwd rond een Livox Mid-360 LiDAR-sensor. Deze registreert maximaal 200.000 punten per seconde en heeft een horizontaal gezichtsveld van 360° met een verticale dekking van ongeveer 59°. Het opgegeven meetbereik bedraagt 40 meter op een oppervlak met 10% reflectiviteit.
Door de brede dekking worden tijdens één rondgang niet alleen objecten voor de gebruiker vastgelegd, maar ook wanden, vloeren, plafonds en constructiedelen rondom de looproute. Het niet-herhalende scanpatroon vult de oppervlakken geleidelijk met meetpunten terwijl de gebruiker zich verplaatst. Dit helpt bij het opbouwen van een dichte puntenwolk zonder dat ieder detail afzonderlijk hoeft te worden gericht.
Relatieve en absolute nauwkeurigheid
Onder geschikte omstandigheden is het systeem gespecificeerd voor een relatieve nauwkeurigheid tot 3 cm en een absolute nauwkeurigheid tot 5 cm. Relatieve nauwkeurigheid beschrijft hoe goed objecten en afstanden binnen de puntenwolk onderling aansluiten. Absolute nauwkeurigheid geeft aan hoe goed de volledige scan in het gebruikte coördinatenstelsel is geplaatst.
Deze waarden maken de scanner geschikt voor veel opnamen, inventarisaties, volumebepalingen, ontwerpvoorbereiding en documentatiewerkzaamheden. Voor maatvoering met zeer kleine toleranties of formele controlemetingen kan aanvullende verificatie met een total station, statische scanner of RTK GNSS-ontvanger nodig blijven.
Ingekleurde puntenwolken met dubbele fisheye-camera
Twee gesynchroniseerde 20 MP fisheye-camera’s leggen beeldinformatie vast naast de geometrische LiDAR-metingen. Tijdens de verwerking kan deze informatie aan de puntenwolk worden gekoppeld, zodat oppervlakken en objecten in hun herkenbare kleur worden weergegeven.
Een ingekleurde puntenwolk is gemakkelijker te interpreteren dan een dataset die uitsluitend uit geometrie of intensiteitswaarden bestaat. Leidingen, materialen, markeringen, gevelonderdelen en afwerkingen zijn visueel beter van elkaar te onderscheiden. Dit ondersteunt rapportage, BIM-modellering, inspectie, ontwerpbesprekingen en communicatie met opdrachtgevers.
Realtime controle tijdens het scannen
Via een mobiele verbinding kan de gebruiker tijdens het verzamelen een voorbeeld van de puntenwolk en het gevolgde traject bekijken. Hierdoor is direct zichtbaar welke delen al zijn opgenomen en waar mogelijk nog onvoldoende dekking aanwezig is. Gemiste hoeken of ruimtes kunnen daardoor worden aangevuld voordat het team de projectlocatie verlaat.
De bediening via een mobiel apparaat maakt het bovendien mogelijk om projecten te starten en te stoppen zonder een losse zware veldcontroller. De scanner beschikt over interne opslag en ondersteuning voor een MicroSD-kaart. Projectdata kan daarna voor verdere verwerking worden overgezet.
PointFlow-verwerking van velddata naar bruikbare puntenwolk
De Sphere360 gebruikt een PointFlow-workflow voor het voorbereiden en verwerken van de verzamelde data. Afhankelijk van de gekozen configuratie kunnen functies beschikbaar zijn voor trajectoptimalisatie, ruisonderdrukking, kleurregistratie, helderheidsaanpassing, het verwijderen van bewegende objecten en het gelijkmatig herbemonsteren van punten.
Na verwerking kunnen gegevens worden gebruikt in compatibele CAD-, GIS-, BIM- en puntenwolksoftware. Beschikbare exportformaten kunnen onder meer LAS en TXT omvatten. Voor aanschaf is het verstandig om te controleren of de gewenste bestandsformaten, coördinatenstelsels en verwerkingsfuncties aansluiten op de bestaande software binnen het bedrijf.
Bouwplaatsregistratie en voortgangsdocumentatie
Bouwbedrijven kunnen de Sphere360 inzetten om een bestaande situatie vast te leggen voordat werkzaamheden beginnen of onderdelen worden afgedekt. Tijdens de uitvoering kan regelmatig een nieuwe scan worden gemaakt om voortgang, maatvoering en bereikbaarheid te documenteren.
De puntenwolk kan worden gebruikt voor plattegronden, doorsneden, volumeberekeningen, clashcontrole en vergelijking met ontwerpmodellen. Bij renovaties helpt een volledige ruimtescan om wanden, vloeren, plafonds en installaties in samenhang vast te leggen. Dit beperkt de afhankelijkheid van losse handmetingen en foto’s zonder ruimtelijke referentie.
Landmeten en terreinopnamen
Landmeters kunnen met de Sphere360 grote aantallen ruimtelijke punten verzamelen in de tijd die normaal nodig is voor een beperkter aantal losse meetpunten. Dit is bruikbaar voor terreinmodellen, gevelregistratie, globale as-builtopnamen, volumebepaling en het inmeten van complexe objecten.
Voor een betrouwbaar resultaat blijft een goede meetstrategie nodig. Controlepunten, sluitende scanroutes en verificatiemetingen helpen om de kwaliteit van de puntenwolk te beoordelen. Bij gegeorefereerd buitenwerk moet bovendien rekening worden gehouden met satellietafscherming en de kwaliteit van de RTK- of PPK-oplossing.
GIS en inventarisatie van bedrijfsmiddelen
GIS-teams kunnen complete straten, installaties, terreinen en objectgroepen in drie dimensies vastleggen. Dit is geschikt voor de inventarisatie van straatmeubilair, leidingomgevingen, groenvoorzieningen, technische installaties en industriële assets. Uit de puntenwolk kunnen later posities, hoogtes, afstanden en objectafmetingen worden afgeleid.
In vergelijking met uitsluitend puntgewijze GNSS-inwinning biedt een 3D-scan meer context rond ieder object. Daardoor kan dezelfde dataset later opnieuw worden bekeken wanneer aanvullende informatie nodig blijkt te zijn.
BIM en digitale tweelingen
Architecten, ingenieurs en BIM-specialisten kunnen de Sphere360 gebruiken voor scan-to-BIM-werkzaamheden en digitale tweelingen. De puntenwolk vormt een ruimtelijke basis voor het modelleren van bestaande gebouwen, installaties en constructies.
Dit is vooral bruikbaar bij renovaties en uitbreidingen waarbij tekeningen ontbreken of niet meer overeenkomen met de actuele situatie. De scanner legt zichtbare geometrie vast; verborgen constructiedelen en niet-zichtbare leidingen moeten met andere bronnen of meetmethoden worden aangevuld.
Inspectie van infrastructuur en industriële locaties
Inspecteurs kunnen tunnels, parkeergarages, fabriekshallen, gevels, constructies en technische ruimtes documenteren. Een volledige 3D-opname geeft meer ruimtelijke context dan afzonderlijke foto’s en maakt het mogelijk om afstanden en vervormingen achteraf in de puntenwolk te bekijken.
Ook hoogspanningsomgevingen, leidingtracés en moeilijk bereikbare constructies kunnen vanaf veilige looproutes worden vastgelegd, zolang het object binnen het effectieve LiDAR-bereik en gezichtsveld ligt. Voor formele conditiemetingen moeten de gebruikte meetmethode en nauwkeurigheid passen bij de inspectienorm van het project.
Aanvulling op drone-inwinning
Dronepiloten en mappingteams kunnen de Sphere360 gebruiken als aanvulling op luchtfotogrammetrie of drone-LiDAR. Een drone legt daken, terreinen en bovenaanzichten efficiënt vast, terwijl de draagbare scanner gevels, onderdoorgangen, overdekte delen en details op grondniveau kan registreren.
Door beide datasets in hetzelfde coördinatenstelsel te verwerken ontstaat een completer beeld van de locatie. Hiervoor zijn voldoende overlap, controlepunten en een passende softwareworkflow nodig.
Compact systeem voor veldgebruik
De Sphere360 meet ongeveer 16,5 bij 12,0 bij 32,4 cm en weegt circa 1 kg. De geïntegreerde constructie combineert scanner, besturing, opslag en verwisselbare handgreepbatterij in één draagbaar systeem. Het opgegeven energieverbruik blijft onder 25 W en het bedrijfstemperatuurbereik loopt van -20 tot 55 °C.
Door de compacte uitvoering kan de scanner gemakkelijk worden meegenomen door smalle gangen, over trappen en tussen installaties. De batterij kan bij langere projecten worden gewisseld, zodat na een korte onderbreking verder kan worden gescand.
Configuratie en ondersteuning
Een complete workflow bestaat niet alleen uit de scanner. Afhankelijk van de toepassing kunnen ook een smartphone of tablet, RTK-correctiedienst, basisstation, verwerkingssoftware, extra batterijen, controlepunten en geschikte CAD-, GIS- of BIM-software nodig zijn.
Global GPS Systems kan helpen bepalen welke configuratie aansluit op bouwregistratie, landmeten, GIS-inwinning, infrastructuurinspectie, volumeberekening of digitale-twinprojecten. Daarbij kan vooraf worden gecontroleerd welke correctiemethode, exportformaten en softwarestappen nodig zijn om de verzamelde puntenwolken binnen de bestaande workflow te gebruiken.
Specifications
SphereFix Sphere360 draagbare LiDAR-scanner met RTK-SLAM specificaties
Productoverzicht
| Productnaam | SphereFix Sphere360 |
|---|---|
| Producttype | Draagbaar realtime mobiel LiDAR-karteringssysteem met GNSS, INS, SLAM, RTK-SLAM en PPK-SLAM |
| LiDAR-sensor | Livox Mid-360 |
| Positioneringsmodule | gSpin 210 GNSS/INS POS-systeem |
| Belangrijkste functies | Mobiele 3D-puntenwolkregistratie, realtime SLAM-kartering, RTK- en PPK-georeferentie, kleurregistratie met dubbele fisheye-camera, geïntegreerde gegevensopslag en verwisselbare handgreepbatterij |
| Typische gebruikers | Landmeters, bouwkundigen, architecten, BIM-specialisten, GIS-professionals, infrastructuurinspecteurs, mijnbouwteams, bosbouwspecialisten, nutsbedrijven en digital-twin-specialisten |
| Typische toepassingen | Gebouwopname, as-built-documentatie, BIM, digitale tweelingen, infrastructuurinspectie, terreinmodellering, tunnel- en mijnopname, parkeergarages, trappenhuizen, bosinventarisatie, hoogspanningslijninspectie en volumeberekeningen |
| Gebruik binnen en buiten | Ondersteund |
| Gebruik zonder GNSS | Ondersteund via LiDAR-SLAM en inertiële positionering |
| Realtime kartering | Ondersteund |
| Kleurpuntenwolken | Ondersteund via twee tijdgesynchroniseerde fisheye-camera’s |
Karterings- en positioneringsmodi
| Modus | Positioneringsbron | Typische toepassing |
|---|---|---|
| SLAM | LiDAR, INS en omgevingsgeometrie | Binnenruimtes, tunnels, ondergrondse locaties en andere GNSS-ontzegde omgevingen |
| RTK-SLAM | Realtime RTK-GNSS gecombineerd met LiDAR-SLAM en INS | Direct georefereerde buitenmetingen wanneer realtime correcties beschikbaar zijn |
| PPK-SLAM | Nabewerkte GNSS-data gecombineerd met LiDAR-SLAM en INS | Georefereerde metingen waarbij positiegegevens na de veldopname worden verwerkt |
Systeemnauwkeurigheid
| Relatieve nauwkeurigheid | ≤3 cm onder optimale meetomstandigheden |
|---|---|
| Absolute nauwkeurigheid | ≤5 cm onder optimale meetomstandigheden |
| GNSS-positioneringsnauwkeurigheid horizontaal | ±0,02 m |
| GNSS-positioneringsnauwkeurigheid verticaal | ±0,03 m |
| Pitchnauwkeurigheid | 0,015° |
| Richtingnauwkeurigheid | 0,040° |
| Rolnauwkeurigheid | 0,015° |
| Nauwkeurigheidsvoorwaarden | De haalbare nauwkeurigheid is afhankelijk van satellietzicht, correctiekwaliteit, omgevingsgeometrie, reflectiviteit, looptechniek, overlap, bewegende objecten en verwerkingsinstellingen |
LiDAR-specificaties
| LiDAR-model | Livox Mid-360 |
|---|---|
| Meetbereik | 40 m bij 10% reflectiviteit |
| Puntfrequentie | 200.000 punten per seconde |
| Horizontaal gezichtsveld | 360° |
| Verticaal gezichtsveld | −7° tot +52° |
| Totale verticale dekking | 59° |
| Lasergolflengte | 905 nm |
| Echo-opname | Enkele echo |
| Scanpatroon | Niet-herhalend scanpatroon |
| Afstandsnauwkeurigheid op 10 m | ≤2 cm |
| Afstandsnauwkeurigheid op 0,2 m | ≤3 cm |
| Aanbevolen minimale afstand tot oppervlakken | Ten minste 0,4 m tijdens het scannen |
GNSS- en INS-positioneringssysteem
| POS-model | gSpin 210 |
|---|---|
| POS-updatesnelheid | 200 Hz |
| Ondersteunde GNSS-constellaties | GPS, GLONASS, Galileo en BeiDou |
| Inertiële positionering | Geïntegreerd INS voor bewegings- en oriëntatiebepaling |
| Sensorfusie | Nauw gekoppelde integratie van LiDAR, GNSS en INS |
| Gebruik in GNSS-ontzegde gebieden | Het traject kan met SLAM en INS worden voortgezet in binnenruimtes, tunnels en andere locaties zonder bruikbaar satellietsignaal |
| BeiDou-only-modus | Ondersteund volgens de fabrikantdocumentatie |
Ondersteunde GNSS-signalen
| Constellatie | Algemene systeemondersteuning | Gespecificeerde POS-signaaltypen |
|---|---|---|
| GPS | L1, L2 en L5 | L1 en L2 |
| GLONASS | L1 en L2 | L1 en L2 |
| Galileo | E1, E5a en E5b | E1 en E5b |
| BeiDou | B1C, B1, B2, B2a, B2b en B3 | B1, B3 en B2a |
Camerasysteem en kleurregistratie
| Aantal camera’s | 2 |
|---|---|
| Cameratype | Ultragroothoek-fisheye-camera’s |
| Effectieve resolutie | 2 × 20 MP |
| Horizontaal gezichtsveld camera | 200° |
| Verticaal gezichtsveld camera | 200° |
| Synchronisatie | Tijdgesynchroniseerde beeldregistratie |
| Kleurregistratie | Kleurinformatie kan aan de LiDAR-puntenwolk worden gekoppeld |
| Uitvoer | Ingekleurde puntenwolken voor visualisatie, modellering, inspectie en digitale tweelingen |
| Gebruik bij weinig licht | LiDAR-geometrie kan zonder externe verlichting worden vastgelegd; de kwaliteit van kleurinformatie blijft afhankelijk van de beschikbare verlichting |
Gegevensopslag en overdracht
| Interne opslag | 64 GB flashgeheugen |
|---|---|
| Verwisselbare opslag | 128 GB microSD-kaart |
| Geheugenkaartsleuf | TF-/microSD-kaartsleuf |
| Draadloze verbinding | Geïntegreerde Wi-Fi-module |
| Wi-Fi-statusindicator | Geïntegreerd |
| Gegevensinterface | USB Type-C |
| Draadloze gegevensoverdracht | Ondersteund binnen de compatibele veld- en verwerkingsworkflow |
| Gegevensverwerking | Voorbewerking op het apparaat en verdere verwerking met PointFlow-software |
PointFlow-verwerkingssoftware
| Software | PointFlow |
|---|---|
| Functie | Verwerken van ruwe LiDAR-, GNSS-, INS- en cameragegevens tot bruikbare puntenwolken |
| GNSS/INS-integratie | Ondersteund |
| SLAM-verwerking | Ondersteund |
| RTK-SLAM-verwerking | Ondersteund |
| PPK-SLAM-verwerking | Ondersteund |
| Puntenwolkoptimalisatie | Vermindert puntenwolkdikte en verfijnt de geometrische structuur |
| Puntenwolkverdichting | Ondersteund |
| Ruisfilter | Verwijdert ongewenste of geïsoleerde punten |
| Kleurpuntenwolk | Ondersteund |
| Kleuroptimalisatie | Ondersteund |
| Beeldhelderheidsoptimalisatie | Automatische balancering van de beeldbelichting |
| Verwijderen van bewegende objecten | Softwarefunctie voor het verwijderen van punten die tijdens de opname door bewegende objecten zijn veroorzaakt |
| Verwijderen van ongekleurde punten | Ondersteund |
| Uniforme resampling | Ondersteund voor een gelijkmatigere puntenverdeling, onder andere bij gevels |
| Samenvoegen van LAS-bestanden | Meerdere LAS-bestanden kunnen tot één bestand worden gecombineerd |
| Geautomatiseerde nabewerking | Compatibel met een Point Cloud Automata-workflow voor classificatie en verdere verwerking |
Ondersteunde uitvoerformaten
| LAS | Ondersteund |
|---|---|
| TXT | Ondersteund |
| Gekleurde puntenwolk | Ondersteund |
| Niet-ingekleurde puntenwolk | Ondersteund |
| Samengevoegde puntenwolk | Ondersteund door meerdere LAS-bestanden samen te voegen |
| Uitvoer per bestand | Ondersteund |
Voeding en energieverbruik
| Voedingsspanningsbereik | 12–20 V |
|---|---|
| Systeemverbruik | <25 W |
| Batterijplaatsing | Geïntegreerd in de handgreep |
| Batterijtype | Verwisselbare handgreepbatterij |
| Oplaadaansluiting | USB Type-C |
| Oplaadstatus | Geïntegreerde voedingsindicator |
| Voedingsveiligheid | Gebruik uitsluitend een stabiele voedingsbron binnen het gespecificeerde spanningsbereik |
Fysieke eigenschappen
| Afmetingen | 16,5 × 12,0 × 32,4 cm |
|---|---|
| Hoogte | 32,4 cm |
| Gewicht | Circa 1,0 kg |
| Uitvoering | Handheld scanner met geïntegreerde controller, opslag, positioneringssysteem en batterij |
| Handgreep | Afneembare handgreep met geïntegreerde batterij |
| Telefoonhouder | Geïntegreerd |
| Basisplaat | Geïntegreerd |
| Vergrendeling | Mechanische vergrendeling tussen scanner en handgreep |
| Aan/uit-schakelaar | Geïntegreerd |
Bediening en systeemonderdelen
| Lasersensor | Livox Mid-360 boven op de scannerbehuizing |
|---|---|
| GNSS-antenne | Geïntegreerd |
| Fisheye-camera’s | Geïntegreerd aan weerszijden van de scanner |
| Telefoonhouder | Voor bevestiging van een mobiel apparaat tijdens veldgebruik |
| Wi-Fi-module | Geïntegreerd in de handgreep |
| MicroSD-kaartsleuf | Geïntegreerd |
| Type-C-gegevensinterface | Geïntegreerd |
| Type-C-laadinterface | Geïntegreerd in de onderzijde van de handgreep |
| Voedingsindicator | Geïntegreerd |
Omgevingsspecificaties
| Bedrijfstemperatuur | −20 °C tot +55 °C |
|---|---|
| Gebruik bij weinig licht | LiDAR-SLAM kan zonder externe verlichting geometrische gegevens verzamelen |
| Gebruik onder begroeiing | Geschikt voor onder andere laag bos en gedeeltelijk afgeschermde buitenomgevingen |
| Gebruik ondergronds | Geschikt voor tunnels, grotten, mijnen en andere GNSS-ontzegde locaties |
| Beschermingsklasse | Niet gespecificeerd in de beschikbare fabrikantdocumentatie |
| Opslagtemperatuur | Niet gespecificeerd in de beschikbare fabrikantdocumentatie |
Aanbevolen scanprocedure
| Scanbeweging | Loop soepel en vermijd scherpe bewegingen, schokken of sterke trillingen |
|---|---|
| Bochten | Neem hoeken van 90° langzaam om voldoende geometrische overlap te behouden |
| Trappen | Richt de laser bij trapopnamen enigszins naar het tredeoppervlak |
| Afstand tot oppervlakken | Houd de scanner minimaal 0,4 m van muren en andere oppervlakken |
| Bewegende personen | Beperk bewegende personen in het gezichtsveld om trajectdrift en ongewenste punten te verminderen |
| Bewegende voertuigen | Vermijd het scannen naast of direct voor grote bewegende voertuigen |
| Overgang van buiten naar binnen | Ondersteund; selecteer bij de nabewerking de geschikte binnenmodus voor het betreffende traject |
| Loopsluiting | Voldoende overlap en terugkeer naar eerder gescande gebieden verbeteren doorgaans de SLAM-consistentie |
Verwerkingsprofielen
| Profiel | Omgeving | Voorbeelden |
|---|---|---|
| Outdoor Building | Buitenomgeving met gebouwen en constructies | Gevels, bouwplaatsen, terreinen en infrastructuur |
| Indoor Space | Binnenruimte of smalle gebouwomgeving | Trappenhuizen, parkeergarages, gangen en kleine ruimtes |
| Under Tunnel | Ondergrondse of tunnelachtige omgeving | Tunnels, mijnen, grotten en ondergrondse installaties |
| Forest | Bos- en vegetatieomgeving | Laag bos, terrein onder begroeiing en bosinventarisatie |
Aanbevolen computer voor PointFlow
| Besturingssysteem | Windows 10 |
|---|---|
| Aanbevolen processor | Intel Core i7-10700 of gelijkwaardig, minimaal 2,9 GHz |
| Aanbevolen grafische kaart | NVIDIA GeForce RTX 3060 Ti met 8 GB videogeheugen of gelijkwaardig |
| Aanbevolen werkgeheugen | 128 GB RAM |
| Minimaal werkgeheugen | 64 GB RAM |
| Software-installatie | Installatie buiten de Windows-systeemschijf wordt door de handleiding aanbevolen |
| Benodigde opslagruimte | Afhankelijk van projectduur, puntdichtheid, beeldgegevens en gekozen uitvoerformaten |
Typische toepassingsgebieden
| Bouw en BIM | As-built-opnamen, voortgangsregistratie, maatvoering, ontwerpvergelijking en voorbereiding van BIM-modellen |
|---|---|
| Architectuur | Opname van interieurs, gevels, trappenhuizen en bestaande gebouwen |
| Infrastructuur | Inspectie en documentatie van wegen, tunnels, kunstwerken, technische installaties en openbare ruimte |
| Ondergrondse omgevingen | Kartering van tunnels, mijnen, grotten, kelders en parkeergarages |
| Bosbouw | Opname van laag bos, vegetatiestructuur, terrein en bomen |
| Nutsvoorzieningen | Documentatie van technische ruimten, leidingtracés, installaties en hoogspanningsinfrastructuur |
| Digitale tweelingen | Genereren van geometrische en ingekleurde puntenwolken voor digitale representaties van gebouwen en terreinen |
| Volumebepaling | Puntenwolken kunnen in compatibele software worden gebruikt voor inhouds- en volumeberekeningen |
| GIS en terreinmodellering | Vastleggen van ruimtelijke informatie voor kaartproductie, terreinmodellen en objectinventarisatie |
Specifications and package contents may vary by configuration, region or manufacturer update. Always check the current configuration before ordering.
Beoordelingen (0)
Enkel ingelogde klanten die dit product gekocht hebben, kunnen een beoordeling schrijven.
FAQ
SphereFix Sphere360 Draagbare LiDAR Scanner FAQ
Toepassingen en gebruik
Wat is de SphereFix Sphere360?
De SphereFix Sphere360 is een draagbare mobiele LiDAR-scanner voor het snel vastleggen van gebouwen, terreinen en andere complexe omgevingen als driedimensionale puntenwolk. Het systeem combineert LiDAR, GNSS, INS en SLAM-technologie voor metingen binnen, buiten en op locaties met beperkte satellietontvangst.
Voor welke gebruikers is de Sphere360 geschikt?
De Sphere360 is geschikt voor landmeters, bouwkundigen, BIM-specialisten, architecten, civieltechnische bureaus, aannemers, inspectieteams, GIS-professionals, facility managers, vastgoedbeheerders en bedrijven die bestaande situaties snel in 3D willen documenteren.
Voor welke werkzaamheden kan de Sphere360 worden gebruikt?
De scanner kan worden ingezet voor gebouwopnames, as-builtregistratie, BIM-modellering, bouwcontrole, terreinmetingen, volumeberekeningen, infrastructuurinspecties, digitale tweelingen, industriële installaties, magazijnen, tunnels, parkeergarages, bosgebieden en hoogspanningsinspecties.
Kan de Sphere360 zowel binnen als buiten worden gebruikt?
Ja. Binnen gebruikt het systeem voornamelijk LiDAR, INS en SLAM om de beweging en positie van de scanner te bepalen. Buiten kan GNSS of RTK aan de workflow worden toegevoegd om de puntenwolk direct nauwkeuriger te georefereren.
Is de Sphere360 geschikt voor locaties zonder GNSS-ontvangst?
Ja. De SLAM-technologie maakt het mogelijk om te scannen in gebouwen, tunnels, trappenhuizen, parkeergarages en andere omgevingen waar GNSS-signalen zwak of niet beschikbaar zijn. Een zorgvuldige meetroute met voldoende herkenbare geometrie en overlap blijft belangrijk.
Kan ik met de Sphere360 meerdere verdiepingen en trappen scannen?
Ja. Het draagbare ontwerp is geschikt voor het vastleggen van kamers, gangen, trappenhuizen en meerdere verdiepingen tijdens één mobiele meetroute. Voor een stabiel resultaat is het belangrijk rustig te bewegen en overlappende delen vanuit meerdere richtingen vast te leggen.
LiDAR, camera’s en nauwkeurigheid
Welke LiDAR-sensor gebruikt de Sphere360?
De Sphere360 is uitgerust met een Livox Mid-360 LiDAR-sensor. Deze sensor gebruikt een niet-herhalend scanpatroon om tijdens het lopen een dichte driedimensionale registratie van zichtbare oppervlakken op te bouwen.
Wat is het maximale scanbereik van de Sphere360?
Het opgegeven meetbereik bedraagt maximaal ongeveer 40 meter bij een object met 10 procent reflectiviteit. Het praktisch haalbare bereik hangt af van de kleur en reflectie van het oppervlak, de invalshoek, omgevingsomstandigheden en eventuele obstakels.
Hoeveel punten registreert de Sphere360 per seconde?
De LiDAR-sensor registreert maximaal ongeveer 200.000 punten per seconde. Hierdoor kunnen tijdens een doorlopende meetroute grote hoeveelheden geometrische informatie worden verzameld.
Wat is het gezichtsveld van de LiDAR-scanner?
De LiDAR heeft een horizontaal gezichtsveld van 360 graden en een verticaal gezichtsveld van ongeveer -7 tot 52 graden. Door de scanner tijdens het lopen vanuit verschillende richtingen te bewegen, kunnen vloeren, wanden, plafonds, installaties en terreinobjecten worden vastgelegd.
Hoe nauwkeurig is de Sphere360?
Onder geschikte meetomstandigheden bedraagt de opgegeven relatieve nauwkeurigheid maximaal ongeveer 3 centimeter en de absolute nauwkeurigheid maximaal ongeveer 5 centimeter. De uiteindelijke nauwkeurigheid wordt beïnvloed door de meetroute, omgeving, looptijd, GNSS-kwaliteit, controlepunten en verwerking van de gegevens.
Wat is het verschil tussen relatieve en absolute nauwkeurigheid?
Relatieve nauwkeurigheid beschrijft hoe nauwkeurig afstanden en objecten binnen de puntenwolk ten opzichte van elkaar zijn vastgelegd. Absolute nauwkeurigheid beschrijft hoe nauwkeurig de volledige puntenwolk aansluit op een extern coördinatenstelsel of bekende controlepunten.
Kan de Sphere360 gekleurde puntenwolken maken?
Ja. De scanner beschikt over twee tijdgesynchroniseerde 20-megapixelcamera’s met een groot gezichtsveld. De camerabeelden kunnen worden gebruikt om RGB-kleurinformatie aan de LiDAR-punten toe te voegen, zodat objecten in de puntenwolk gemakkelijker herkenbaar zijn.
SLAM, RTK en meetworkflow
Wat betekent SLAM bij de Sphere360?
SLAM staat voor Simultaneous Localization and Mapping. Tijdens het lopen vergelijkt het systeem opeenvolgende LiDAR-metingen, berekent het de beweging van de scanner en bouwt het gelijktijdig een driedimensionale kaart van de omgeving op.
Welke meetmodi ondersteunt de Sphere360?
De Sphere360 ondersteunt SLAM, RTK-SLAM en PPK-SLAM. Hierdoor kan de gebruiker een workflow kiezen voor volledig lokale registratie, directe koppeling aan RTK-correcties of nauwkeurige positieverwerking achteraf.
Wat is RTK-SLAM?
Bij RTK-SLAM worden de relatieve bewegingen uit LiDAR en INS gecombineerd met centimeterprecieze GNSS-correcties. Dit helpt om een buitenscan direct aan een bekend coördinatenstelsel te koppelen en vermindert de kans op langdurige positiedrift.
Wat is PPK-SLAM?
Bij PPK-SLAM worden GNSS-gegevens na de opname verwerkt met referentiegegevens van een basisstation of correctiedienst. Deze methode is nuttig wanneer tijdens het scannen geen stabiele dataverbinding beschikbaar is of wanneer de positie achteraf zorgvuldig moet worden geoptimaliseerd.
Heeft de Sphere360 altijd een RTK-verbinding nodig?
Nee. Binnen en op locaties zonder GNSS kan de scanner in SLAM-modus werken. RTK is vooral nuttig wanneer een puntenwolk buiten direct in een nationaal of projectspecifiek coördinatenstelsel moet worden geplaatst.
Zijn grondcontrolepunten nodig bij het scannen?
Niet voor iedere lokale SLAM-opname, maar controlepunten zijn aan te raden wanneer een project een aantoonbare absolute nauwkeurigheid, aansluiting op een bestaand coördinatenstelsel of onafhankelijke kwaliteitscontrole vereist.
Hoe voorkom ik vervorming of drift in een SLAM-puntenwolk?
Loop rustig, maak geen abrupte bewegingen, zorg voor voldoende overlap en leg herkenbare objecten vanuit meerdere richtingen vast. Het is verstandig om de meetroute waar mogelijk als een lus af te sluiten door terug te keren naar een eerder gescand gebied.
Software, opslag en dagelijks gebruik
Welke software wordt gebruikt voor de verwerking van Sphere360-data?
De Sphere360 werkt met PointFlow-software voor gegevensoverdracht, voorverwerking en het genereren van puntenwolken. Afhankelijk van de gekozen workflow kunnen de resultaten daarna verder worden verwerkt in software voor puntenwolken, CAD, GIS, BIM, classificatie en modellering.
Hoe worden de meetgegevens opgeslagen?
De scanner gebruikt een MicroSD-kaart met een opgegeven capaciteit van 128 GB. De benodigde opslagruimte hangt af van de scanduur, puntdichtheid, camerabeelden en gekozen verwerkingsinstellingen.
Kan ik de gegevens draadloos overzetten?
Ja. De Sphere360 beschikt over wifi voor communicatie en gegevensoverdracht. Daarnaast zijn Type-C-aansluitingen beschikbaar voor gegevensoverdracht en het opladen van het systeem.
Hoe groot en zwaar is de Sphere360?
De scanner is ongeveer 32,4 centimeter hoog, heeft afmetingen van circa 16,5 bij 12,0 bij 32,4 centimeter en weegt ongeveer 1 kilogram. Hierdoor kan het systeem gemakkelijk tijdens een mobiele scanroute worden gedragen.
Hoeveel energie gebruikt de Sphere360?
Het opgegeven systeemverbruik bedraagt minder dan 25 watt. De praktische gebruiksduur hangt af van de gebruikte batterij, temperatuur, wifi-activiteit en intensiteit van de opname.
Bij welke temperaturen kan de Sphere360 worden gebruikt?
De opgegeven bedrijfstemperatuur ligt tussen ongeveer -20 °C en +55 °C. Extreme kou of warmte kan de batterijduur, sensoren en algemene systeemprestaties beïnvloeden.

Beoordelingen
Er zijn nog geen beoordelingen